Точність ураження FPV з донаведенням: від чого вона залежить
Модуль донаведення суттєво підвищує ймовірність влучання, але точність ураження FPV з донаведенням не є фіксованою цифрою. Вона складається з багатьох факторів: від того, як пілот обрав ціль, до того, як налаштований конкретний дрон. Розглянемо головні з них.
Яку точність дає донаведення
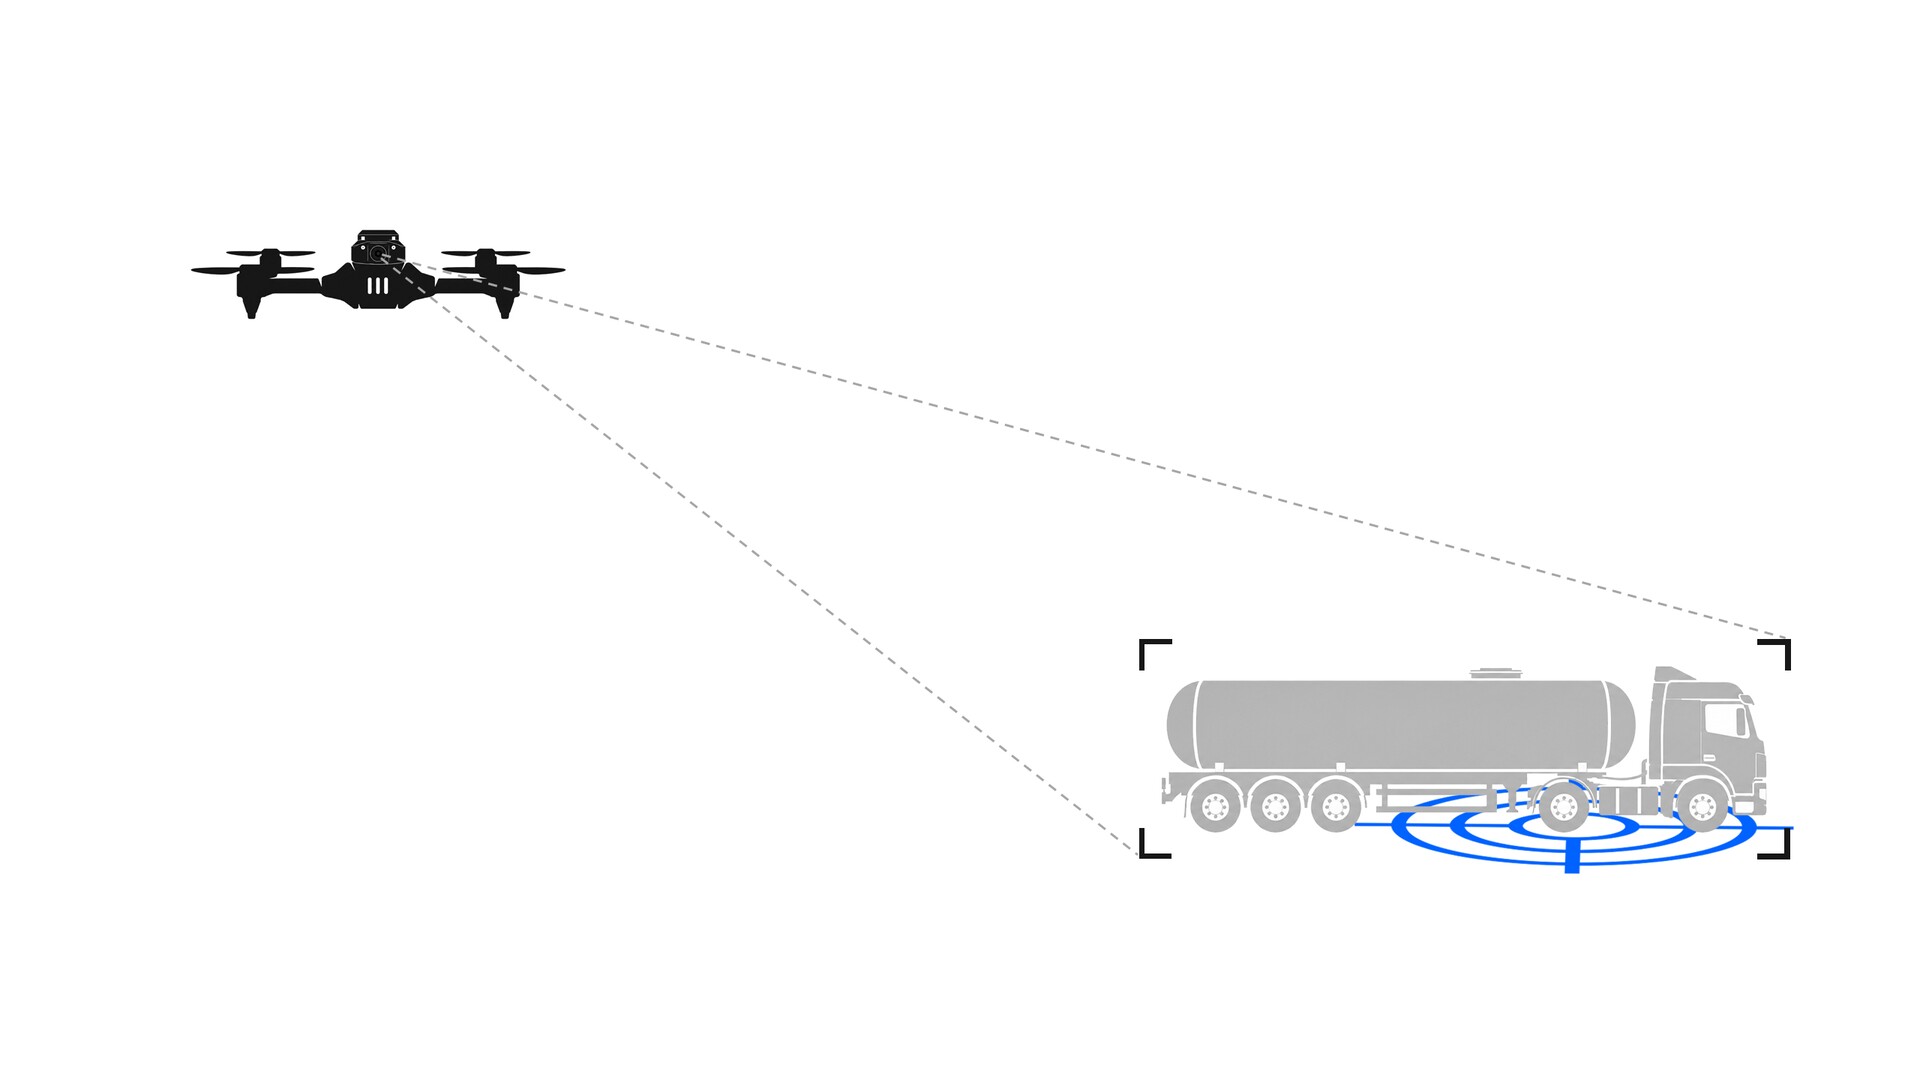
Якщо говорити загалом, FPV-дрон з донаведенням по стаціонарній цілі влучає в квадрат 3 × 3 м навколо точки прицілювання. Для більшості типових цілей цього достатньо: техніка, укриття чи вогнева точка мають більший розмір, тож влучання в такий квадрат фактично означає влучання в об’єкт.
По рухомій цілі критерій інший. Тут важливо не потрапити в конкретну точку на землі, а влучити в межах контуру самого об’єкта. Ціль постійно зміщується, тому модуль супроводжує її до останнього моменту і веде дрон так, щоб точка влучення залишалася на корпусі цілі, а не поруч із нею.
Окремий випадок — коли рухому ціль знайшла нейромережа. Тоді модуль намагається влучити в центр знайденого об’єкта. Він не просто тримає точку, яку колись обрав пілот, а постійно уточнює, де знаходиться об’єкт у кадрі, і спрямовує дрон у його геометричний центр. Це зменшує ризик влучити в край цілі або промахнутися, коли об’єкт різко змінює напрямок руху.
Але ці цифри є результатом за нормальних умов. Реальна точність у кожному конкретному польоті залежить від низки факторів, які розглянемо далі.
Дальність захоплення цілі
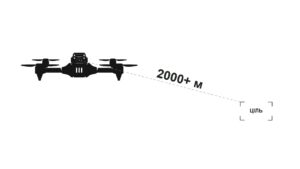
Точність починається з моменту, коли ми вказуємо модулю, що саме атакувати. З відстані понад кілометр ціль на екрані часто виглядає як 2–3 пікселі. Захопити таку точку можна, але важко вибрати конкретну частину об’єкта.
Для цього в модулі ЗІР є зум-вікно. Воно збільшує ділянку зображення навколо прицілу, тому пілот бачить ціль детальніше і може точніше вказати точку прицілювання ще на великій дальності.
Корекція прицілу під час атаки
Важливо, щоб після захоплення пілот не втрачав контроль. Якщо під час ураження зберігаються відео і керування, оператор може уточнити точку влучення стіком. Наприклад, він може змістити приціл з краю об’єкта в центр або на вразливішу ділянку.
Чим ближче дрон до цілі, тим краще її видно. Тому можливість коригувати приціл на фінальній ділянці прямо впливає на результат.
Нейронна мережа
Звичайний трекер стежить за ділянкою зображення, яку обрав пілот. Якщо на дальності приціл став трохи поруч з ціллю, трекер так і поведе дрон у цю точку.
З нейронною мережею все інакше. При наближенні модуль розпізнає саме об’єкт і веде дрон у його центр, навіть якщо початкове захоплення було неідеальним. Розпізнавання цілей нейромережею особливо корисне, коли ціль на великій дальності була лише кількома пікселями.
Для рухомих цілей нейромережа ще важливіша. Об’єкт, що їде, змінює ракурс і розмір у кадрі, частково ховається за деревами чи будівлями. Нейромережа впізнає його в кожному кадрі заново, тому модуль і далі веде дрон у центр об’єкта, а не в точку, де той був секунду тому.
Якість алгоритму керування
Модуль не просто бачить ціль, а й перетворює її положення в кадрі на команди для польотного контролера. Від якості цього алгоритму залежить, наскільки плавно і без розгойдування дрон іде на ціль, як швидко він реагує на зміни і чи не «проскакує» точку прицілювання на останніх метрах.
Швидкість польоту дрона
Висока швидкість скорочує час на підльоті, але залишає менше часу на корекцію. Низька швидкість дає більше точності, проте дрон довше перебуває в зоні ураження і програє рухомій цілі.
У модулі ЗІР є перемикання швидкостей залежно від задачі. Пілот обирає оптимальний режим під конкретну ціль і обстановку.
Напрям руху рухомої цілі
Донаведення на рухому ціль — окрема задача. Найскладніше атакувати ціль, що рухається назустріч дрону: швидкість зближення максимальна, а часу на корекцію найменше. Атака збоку або ззаду дає модулю більше часу для супроводження і стабільнішу картинку.
Сила і напрям вітру
Вітер прямо впливає на траєкторію. Найпростіше працювати при зустрічному вітрі: дрон іде стабільно, а алгоритму легше компенсувати знос. Найважче, коли вітер дме одночасно ззаду і збоку: дрон зносить, він набирає зайву швидкість, і на останніх метрах важче утримати точку прицілювання.
Балансування і тюнінг під конкретний борт
Один і той самий модуль на різних дронах може показувати різну точність. Вібрації, погане балансування пропелерів, неправильні налаштування PID чи камери погіршують і зображення, і реакцію на команди.
Тому точність ураження FPV з донаведенням залежить і від підготовки дрона: балансування, тюнінгу польотного контролера і налаштування системи під конкретний борт. Для модулів ЗІР ми надаємо покрокові інструкції з інтеграції для Betaflight та ArduPilot.
Висновок
Висока точність — це сума факторів: якісне захоплення цілі, можливість корекції, нейромережа, добрий алгоритм керування, правильна швидкість і підготовлений дрон. Модуль ЗІР закриває більшість цих пунктів: зум-вікно, уточнення точки влучення, розпізнавання цілей, перемикання швидкостей. Решта залежить від пілота та якості підготовки борту.